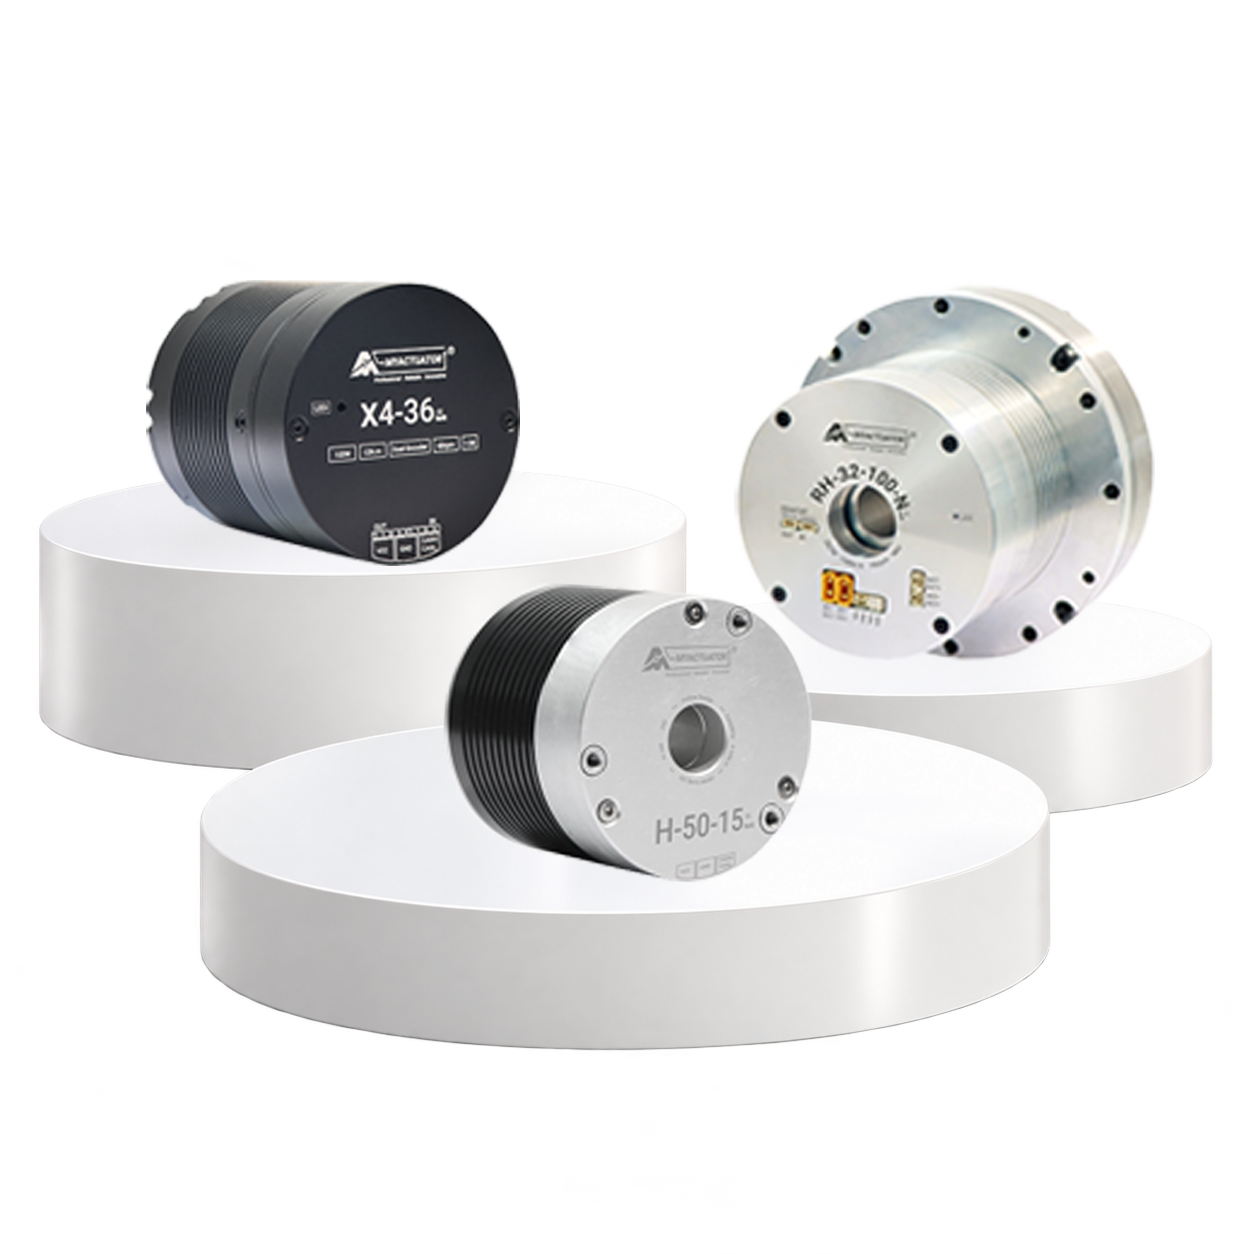
7 critères pour choisir un actionneur robotique
Le choix d'un actionneur robotique dépend des performances mécaniques attendues, de l'alimentation disponible, du niveau de précision recherché et des contraintes d'intégration.
Dans les applications robotiques, un actionneur peut regrouper plusieurs composants : un moteur brushless, un réducteur, un ou plusieurs capteurs et, selon les références, une électronique de commande intégrée.
Voici les 7 critères essentiels à étudier pour sélectionner une solution adaptée à votre application.
1. Définir la tension d'alimentation disponible
La tension d'alimentation est un critère déterminant dans le choix d'un actionneur robotique, particulièrement pour les applications embarquées.
Les systèmes robotiques utilisent fréquemment des alimentations basse tension continue, notamment en 12, 24 ou 48 Vdc selon les équipements.
Les paramètres à vérifier
- La tension nominale disponible.
- La plage de tension admissible par l'actionneur.
- Le courant nécessaire en fonctionnement continu.
- Le courant de pointe pendant les accélérations.
- La puissance disponible sur l'alimentation.
La tension disponible influence également la vitesse maximale accessible et les performances de l'ensemble moteur-variateur.
2. Évaluer le couple et la vitesse nécessaires
Le couple et la vitesse de sortie sont deux paramètres fondamentaux pour dimensionner un actionneur robotique.
Ils doivent être déterminés à partir des efforts à fournir, de la charge entraînée et du profil de mouvement.
Les valeurs à déterminer
- Le couple continu nécessaire en sortie.
- Le couple maximal pendant les accélérations.
- La vitesse nominale et maximale.
- L'inertie de la charge.
- Les accélérations et décélérations.
- Le cycle de fonctionnement.
Si l'actionneur intègre un réducteur, le couple et la vitesse disponibles en sortie diffèrent de ceux du moteur seul.
Il est donc important de comparer les caractéristiques de sortie de l'actionneur et non uniquement celles du moteur.
3. Choisir le type de communication
Le protocole de communication détermine la manière dont l'actionneur échange des informations avec l'automate, le contrôleur de mouvement ou le système robotique.
Le choix dépend de l'architecture de commande, du nombre d'axes et des besoins de synchronisation.
CANopen
Communication utilisée dans de nombreux systèmes robotiques et embarqués.
EtherCAT
Protocole adapté notamment aux systèmes nécessitant une synchronisation précise de plusieurs axes.
Ethernet industriel
Intégration dans des architectures de commande selon les protocoles pris en charge.
RS485 / E/S
Interfaces de communication ou de commande adaptées à certaines architectures plus simples.
Certains actionneurs disposent également de fonctions de commande autonomes, permettant d'exécuter des mouvements programmés selon les références.
4. Choisir un actionneur avec un ou deux codeurs
Le retour de position est essentiel dans les applications nécessitant un asservissement précis.
Selon leur architecture, les actionneurs peuvent intégrer un capteur côté moteur et éventuellement un second capteur côté sortie.
Un codeur
Mesure la position ou la vitesse du rotor. La position de sortie peut être estimée à partir du rapport de réduction.
Deux codeurs
Un codeur côté moteur et un codeur côté sortie permettent de mesurer directement la position après le réducteur.
Pourquoi utiliser un second codeur ?
- Mesurer directement la position de l'axe de sortie.
- Détecter les écarts entre la position moteur et la sortie.
- Améliorer la précision de positionnement selon la commande.
- Tenir compte des effets du jeu et de la déformation de transmission.
L'ajout d'un capteur peut également avoir un impact sur le coût, l'encombrement et le câblage de l'actionneur.
5. Évaluer le jeu acceptable du réducteur
Le jeu mécanique correspond au mouvement relatif possible entre l'entrée et la sortie d'une transmission lors d'une inversion de sens ou d'une variation de charge.
Le niveau de jeu admissible dépend directement de la précision recherchée et de la dynamique du système.
Réducteur harmonique
Adapté aux applications nécessitant un jeu très faible et une forte réduction dans un ensemble compact.
Réducteur cycloïdal
Architecture intéressante pour certaines applications à couple élevé et à faible jeu.
Réducteur planétaire
Solution polyvalente offrant différents compromis entre coût, compacité, rendement et précision.
Quel réducteur selon l'application ?
- Articulation robotique : faible jeu et bonne rigidité torsionnelle.
- Bras robotisé : précision et répétabilité du positionnement.
- Roue d'AGV/AMR : couple, rendement et robustesse.
- Machine industrielle : compromis entre performances et coût.
6. Vérifier l'encombrement et l'intégration mécanique
Les dimensions de l'actionneur doivent être compatibles avec l'espace disponible dans le robot ou la machine.
Les paramètres à vérifier
- Diamètre extérieur de l'actionneur.
- Longueur axiale totale.
- Poids de l'ensemble.
- Fixations et interfaces mécaniques.
- Diamètre et configuration de l'arbre de sortie.
- Présence éventuelle d'un arbre creux.
- Passage des câbles et connecteurs.
Pour les applications robotiques, la masse et l'encombrement influencent également l'inertie des articulations et les performances dynamiques.
7. Prendre en compte les conditions environnementales
L'actionneur doit être capable de fonctionner dans les conditions réelles de l'application, qu'il s'agisse d'un robot industriel, d'un système embarqué ou d'un équipement mobile.
Les points à vérifier
- Indice de protection IP.
- Température ambiante admissible.
- Humidité et projections d'eau.
- Présence de poussières.
- Vibrations et chocs mécaniques.
- Conditions de refroidissement.
Les actionneurs électriques peuvent être utilisés dans des environnements variés, à condition de sélectionner une version adaptée aux contraintes rencontrées.
Les actionneurs robotiques proposés par A2V Mécatronique
A2V Mécatronique accompagne les fabricants de robots et d'équipements industriels dans la sélection et l'intégration d'actionneurs adaptés à leurs contraintes techniques.
Nos solutions comprennent notamment des actionneurs brushless pancake associant, selon les références, un moteur, un réducteur, des capteurs et une électronique de commande.
Articulations robotiques
Motorisations compactes pour bras robotisés, humanoïdes, quadrupèdes et articulations motorisées.
AGV / AMR
Solutions d'entraînement adaptées aux robots mobiles et aux systèmes autonomes.
Systèmes sur mesure
Adaptation des motorisations, de la mécanique et de l'électronique aux contraintes du projet.
Découvrez nos actionneurs robotiques brushless
Retrouvez nos servomoteurs brushless pancake tout-en-un pour les applications robotiques, les articulations motorisées et les systèmes embarqués.
Découvrir nos actionneurs robotiquesConclusion : comment sélectionner le bon actionneur robotique ?
Le choix d'un actionneur robotique dépend de l'ensemble des contraintes de votre application : alimentation, couple, vitesse, communication, précision, réducteur, encombrement et environnement.
Une analyse complète de ces paramètres permet de sélectionner une motorisation adaptée aux performances recherchées et aux contraintes d'intégration.
Chez A2V Mécatronique, nous vous accompagnons dans le dimensionnement, la sélection et l'intégration d'actionneurs robotiques, du produit standard à la solution mécatronique sur mesure.
Questions fréquentes sur les actionneurs robotiques
Comment dimensionner un actionneur robotique ?
Il faut déterminer le couple continu, le couple de pointe, la vitesse de sortie, l'inertie de la charge et le cycle de fonctionnement. Le réducteur et son rendement doivent également être pris en compte.
Quelle différence entre un actionneur avec un ou deux codeurs ?
Un actionneur avec un codeur mesure généralement la position côté moteur. Un second codeur côté sortie permet de mesurer directement la position après le réducteur et d'améliorer le retour d'information pour l'asservissement.
Quel réducteur choisir pour un actionneur robotique ?
Les réducteurs harmoniques et cycloïdaux conviennent à certaines applications nécessitant un faible jeu. Les réducteurs planétaires offrent différents compromis entre coût, rendement et encombrement.
Pourquoi utiliser un actionneur brushless pancake ?
Son format plat permet de réduire l'encombrement axial, ce qui présente un intérêt pour les articulations robotiques et les systèmes compacts.