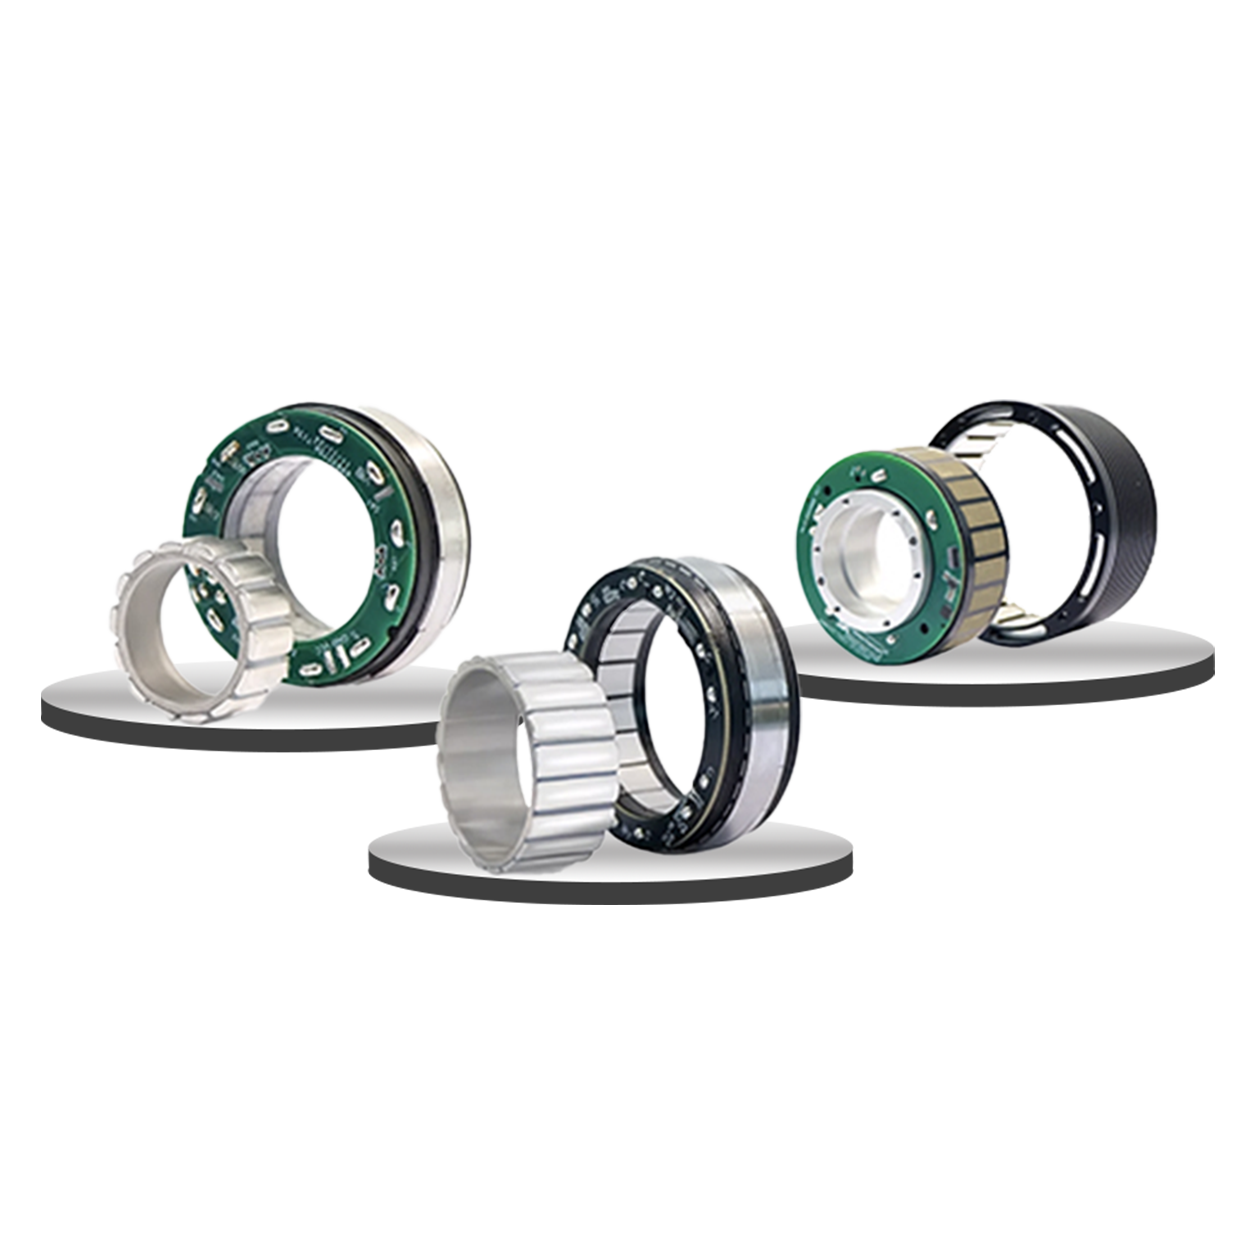
Pourquoi utiliser un encodeur absolu avec un moteur frameless ?
Un moteur brushless frameless est constitué d'un rotor et d'un stator destinés à être intégrés directement dans la structure mécanique d'un équipement.
Cette architecture permet de concevoir des motorisations compactes et personnalisées, mais nécessite de prévoir les éléments de guidage, l'électronique de commande et le retour d'information adaptés.
L'association d'un encodeur absolu, également appelé codeur absolu, permet de mesurer la position angulaire du rotor et de transmettre cette information à un contrôleur ou à un servo-variateur compatible.
1. Quel est le rôle de l'encodeur dans un moteur frameless ?
Pour piloter un moteur brushless en boucle fermée, le système de commande doit disposer d'informations sur le mouvement et, selon la méthode de pilotage, sur la position électrique du rotor.
Plusieurs technologies de capteurs peuvent être utilisées selon les performances recherchées.
Capteurs Hall
Fournissent des informations sur la position du rotor pour certaines stratégies de commutation du moteur.
Codeur incrémental
Produit des signaux permettant de mesurer les déplacements relatifs et la vitesse de rotation.
Codeur absolu
Fournit une valeur de position correspondant directement à l'angle mesuré, dans sa plage de fonctionnement.
Encodeur absolu monotour ou multitour ?
Un encodeur absolu monotour permet de connaître la position angulaire à l'intérieur d'un tour.
Un encodeur absolu multitour permet également de disposer d'une information sur le nombre de tours, selon la technologie et les conditions de conservation de cette information.
2. Comment fonctionne un encodeur absolu magnétique ?
Un encodeur absolu magnétique utilise un champ magnétique pour déterminer la position angulaire d'un élément tournant.
Dans une architecture courante, un aimant est fixé sur une pièce solidaire du rotor, tandis qu'un capteur électronique est installé sur une partie fixe.
Aimant
Fixé sur la partie tournante, il génère un champ magnétique dont l'orientation évolue avec la rotation.
Capteur
Monté sur un support fixe, il détecte les composantes du champ magnétique selon son principe de mesure.
Mesure angulaire
L'électronique traite les signaux du capteur pour calculer et transmettre une valeur de position.
Les avantages de la mesure sans contact
- Absence de contact mécanique entre l'aimant et le capteur.
- Pas d'usure liée au frottement entre ces deux éléments.
- Possibilité d'une intégration compacte.
- Mesure de position disponible dès la mise sous tension.
- Adaptation à différentes architectures mécaniques selon le capteur.
3. Comment intégrer un encodeur magnétique sur un moteur frameless ?
L'intégration mécanique est déterminante pour la qualité de la mesure de position.
Le capteur et l'aimant doivent être installés en respectant les tolérances et les conditions de montage indiquées par le fabricant.
Distance entre l'aimant et le capteur
L'entrefer doit rester dans la plage spécifiée pour garantir un niveau de champ magnétique compatible avec le capteur.
Un entrefer inadapté peut dégrader la mesure ou provoquer un défaut de diagnostic.
Centrage et alignement
Le désaxage, le faux-rond et l'inclinaison de l'aimant peuvent générer des erreurs angulaires.
Il est donc important de contrôler la concentricité, la rigidité du montage et les tolérances des supports mécaniques.
Orientation du champ magnétique
Le type d'aimant et son orientation doivent correspondre au principe de mesure du capteur sélectionné.
Selon les technologies, le montage peut être réalisé en bout d'arbre ou dans une configuration latérale compatible.
4. Quelle interface choisir pour un encodeur absolu ?
Le choix de l'interface dépend du servo-variateur, du contrôleur de mouvement et de la fréquence de mise à jour nécessaire à l'application.
| Interface | Principe | Utilisation |
|---|---|---|
| SPI | Communication numérique série synchrone. | Lecture de position par une électronique compatible. |
| SSI | Transmission série synchrone de la position. | Retour de position absolue vers un contrôleur compatible. |
| ABZ | Signaux incrémentaux A/B avec index éventuel. | Retour de déplacement relatif ; ne transmet pas directement la position absolue. |
| PWM | Information codée par le rapport cyclique. | Lecture de position sur une entrée compatible, selon l'encodeur. |
Les paramètres à vérifier
- Compatibilité électrique de l'interface.
- Protocole et format des données.
- Résolution de la mesure.
- Fréquence de mise à jour.
- Latence de transmission.
- Gestion des erreurs et diagnostics.
- Compatibilité avec le servo-variateur.
5. Résolution, précision et latence : quelles différences ?
Pour sélectionner un encodeur, il est important de distinguer plusieurs caractéristiques qui influencent le comportement du système.
Résolution
Nombre de valeurs distinctes disponibles pour représenter une rotation.
Précision
Écart entre la position mesurée et la position angulaire réelle.
Latence
Délai entre l'évolution de la position et la disponibilité de la mesure.
Exemple de résolution angulaire
Un encodeur monotour de 14 bits fournit 16 384 positions distinctes par tour.
La résolution angulaire théorique correspondante est :
Pour une application nécessitant un asservissement rapide, la latence et la régularité des mesures doivent également être prises en compte.
6. Les erreurs d'intégration à éviter
Plusieurs erreurs peuvent dégrader les performances d'un encodeur magnétique intégré à un moteur frameless.
- Utiliser un aimant incompatible avec le capteur.
- Ne pas respecter la distance entre l'aimant et le capteur.
- Négliger le centrage et le faux-rond.
- Installer le capteur dans un environnement magnétique perturbateur sans validation.
- Confondre résolution et précision de mesure.
- Choisir une interface non compatible avec le variateur.
- Utiliser un filtrage générant une latence excessive.
- Omettre la calibration ou la vérification du sens de mesure.
Checklist pour intégrer un encodeur absolu à un moteur frameless
| Élément | Vérification |
|---|---|
| Technologie | Magnétique, optique ou autre selon l'application. |
| Type de position | Monotour ou multitour selon la course à mesurer. |
| Résolution | Nombre de bits et finesse de mesure nécessaires. |
| Précision | Erreur angulaire admissible pour l'application. |
| Montage | Entrefer, alignement, faux-rond et rigidité. |
| Interface | Compatibilité avec le variateur ou le contrôleur. |
| Dynamique | Fréquence de mise à jour et latence. |
| Calibration | Zéro, sens de rotation et diagnostics. |
Intégration sur mesure pour les fabricants OEM
A2V Mécatronique accompagne les bureaux d'études et les fabricants d'équipements dans le choix et l'intégration de moteurs frameless avec retour de position.
Notre approche prend en compte l'ensemble de l'architecture : moteur, capteur, interfaces mécaniques, électronique de commande et contraintes d'environnement.
L'objectif est de définir une solution cohérente avec les performances attendues, les contraintes d'encombrement et les conditions d'industrialisation.
Une motorisation frameless avec retour de position ?
Découvrez nos moteurs brushless frameless et échangez avec notre équipe technique pour définir une architecture moteur, encodeur et variateur adaptée à votre application.
Découvrir la gamme framelessConclusion : choisir et intégrer le bon encodeur absolu
Un encodeur absolu permet de mesurer la position angulaire d'un moteur frameless et de transmettre cette information à un système de commande.
Dans le cas d'une mesure magnétique sans contact, la qualité de l'intégration dépend notamment de l'entrefer, de l'alignement, de l'aimantation et des caractéristiques du capteur.
Chez A2V Mécatronique, nous vous accompagnons dans la sélection, le dimensionnement et l'intégration de solutions de motorisation frameless avec retour de position, du standard au sur mesure.
Questions fréquentes sur les encodeurs absolus et les moteurs frameless
Pourquoi utiliser un encodeur absolu avec un moteur frameless ?
Il permet de connaître la position angulaire du rotor dans sa plage de mesure dès la mise sous tension, sans devoir systématiquement rechercher un repère d'origine.
Comment fonctionne un encodeur absolu magnétique ?
Un aimant fixé sur une partie tournante génère un champ magnétique mesuré par un capteur fixe. L'électronique en déduit une valeur de position angulaire.
Quelle différence entre un encodeur absolu et incrémental ?
Un encodeur absolu fournit directement une valeur de position dans sa plage de mesure. Un encodeur incrémental fournit des variations de position qui doivent être comptabilisées par le contrôleur.
Quelle interface choisir : SPI, SSI, ABZ ou PWM ?
Le choix dépend du capteur et de l'électronique de commande. SPI, SSI et certaines sorties PWM peuvent transmettre une position absolue, tandis qu'ABZ fournit une information incrémentale.
Un encodeur absolu améliore-t-il la précision d'un moteur ?
Il peut contribuer à la précision du système, mais le résultat dépend également de la précision réelle du capteur, de la mécanique, du montage et du réglage de l'asservissement.