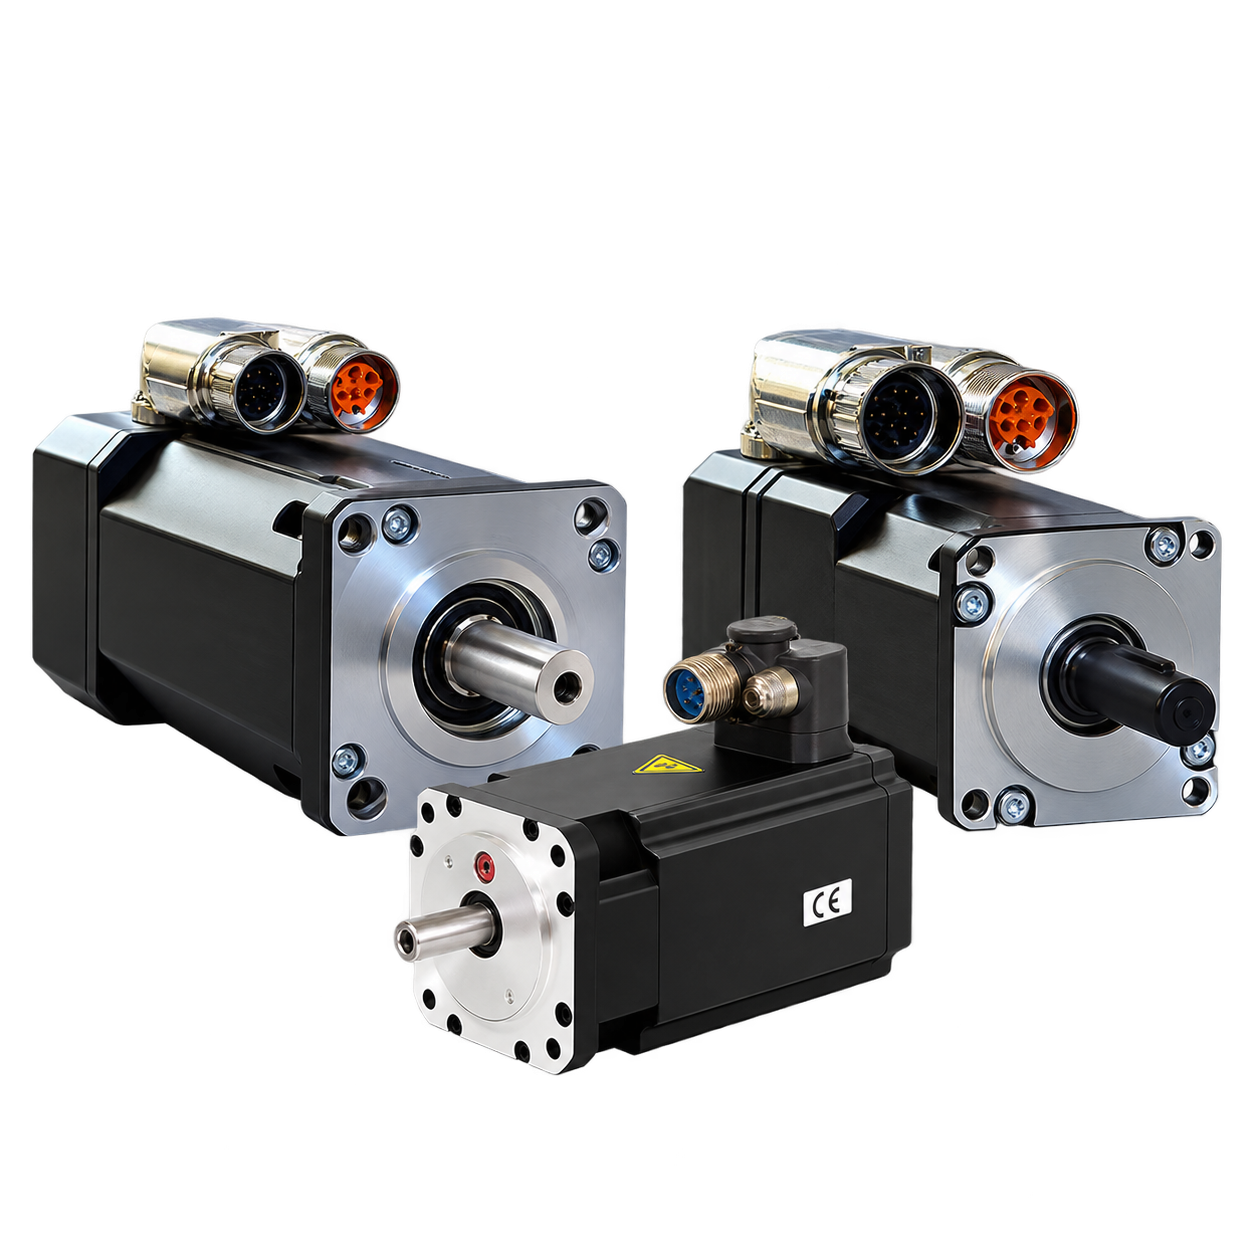
Quels critères pour choisir un servomoteur ?
Le servomoteur est utilisé dans les systèmes nécessitant un contrôle précis de la position, de la vitesse ou du couple. On le retrouve notamment dans les machines automatisées, les robots, les équipements de production et les systèmes de positionnement.
Un système de servomotorisation associe généralement un moteur, un dispositif de retour d'information et un servo-variateur chargé de piloter le mouvement en boucle fermée.
Le choix du servomoteur ne dépend donc pas uniquement de sa puissance. Le couple, la vitesse, l'alimentation, la commande et les contraintes d'intégration doivent être étudiés ensemble.
1. Déterminer le couple et la vitesse nécessaires
Le couple et la vitesse de rotation sont les premiers paramètres à définir pour dimensionner un servomoteur.
Ils dépendent de la charge entraînée, des efforts mécaniques, du profil de mouvement et du cycle de fonctionnement.
Les caractéristiques à déterminer
- Couple continu nécessaire en fonctionnement nominal.
- Couple de pointe pendant les accélérations.
- Vitesse nominale et vitesse maximale.
- Inertie de la charge entraînée.
- Accélérations et décélérations.
- Durée et fréquence des cycles.
Vérifier la courbe couple-vitesse
Le couple disponible n'est pas nécessairement constant sur toute la plage de vitesse. Il est donc important de vérifier la courbe couple-vitesse du moteur et les capacités du servo-variateur associé.
Prendre en compte le réducteur
Lorsque le servomoteur est associé à un réducteur, le couple et la vitesse disponibles en sortie sont modifiés par le rapport de réduction.
Le rendement, le jeu mécanique et la rigidité de la transmission doivent également être pris en compte.
2. Choisir la tension d'alimentation adaptée
L'alimentation électrique influence le choix du servomoteur, du variateur et les performances accessibles à l'ensemble.
Selon les applications, les systèmes de servomotorisation peuvent fonctionner sous différentes tensions continues ou alternatives.
Basse tension DC
Alimentations notamment en 24 ou 48 Vdc, utilisées dans de nombreux systèmes compacts, mobiles ou embarqués.
Alimentation AC
Servo-variateurs alimentés par le secteur, notamment en 230 Vac selon les références, pour des applications industrielles.
Les points à vérifier
- Tension nominale du système.
- Plage de tension admissible par le variateur.
- Courant continu et courant de pointe.
- Puissance disponible.
- Protections électriques nécessaires.
- Gestion de l'énergie de freinage.
3. Vérifier l'interface de commande et la communication
Le servomoteur est piloté par un servo-variateur qui reçoit les consignes d'un automate, d'un contrôleur de mouvement ou d'un système de commande.
Le choix de l'interface dépend de l'architecture de la machine et du niveau de synchronisation nécessaire.
STEP / DIR
Interface par impulsions et direction, utilisée dans certaines applications de positionnement.
CANopen
Communication industrielle utilisée pour piloter des axes motorisés et échanger des données.
EtherCAT
Protocole adapté notamment aux systèmes nécessitant une synchronisation de plusieurs axes.
Modbus
Communication série ou Ethernet selon les équipements et les versions.
Les vérifications essentielles
- Compatibilité avec l'automate ou le contrôleur.
- Protocoles pris en charge par le variateur.
- Modes de commande : position, vitesse ou couple.
- Fréquence de mise à jour et synchronisation.
- Logiciels et fichiers de configuration disponibles.
4. Choisir le bon retour d'information
Le retour d'information, également appelé feedback, permet au système de commande de mesurer la position ou la vitesse du moteur et d'ajuster son fonctionnement.
Le choix du capteur dépend des exigences de précision, de résolution et de fonctionnement.
Codeur incrémental
Fournit des impulsions permettant de mesurer les déplacements relatifs et la vitesse.
Codeur absolu
Fournit une information de position absolue sur un tour ou plusieurs tours selon la technologie.
Résolveur
Capteur électromagnétique utilisé dans certaines applications nécessitant une bonne robustesse.
Les critères de sélection
- Résolution du capteur.
- Précision de mesure.
- Type de signal et interface électrique.
- Compatibilité avec le servo-variateur.
- Besoin de connaître la position après une coupure d'alimentation.
- Conditions environnementales.
5. Prendre en compte l'environnement et l'intégration mécanique
Le servomoteur doit être compatible avec les conditions réelles d'utilisation et les contraintes mécaniques de la machine.
Les contraintes environnementales
- Température ambiante.
- Humidité et projections d'eau.
- Présence de poussières.
- Vibrations et chocs.
- Indice de protection IP requis.
- Conditions de refroidissement.
Les contraintes d'intégration
- Diamètre et longueur du moteur.
- Type de bride et interfaces de fixation.
- Configuration de l'arbre.
- Poids et inertie du rotor.
- Présence éventuelle d'un frein de maintien.
- Accessibilité des connecteurs.
Selon les références, des motorisations avec des indices de protection renforcés peuvent être proposées pour les environnements exigeants.
Pourquoi dimensionner le servomoteur et son variateur ensemble ?
Un système de servomotorisation repose sur la compatibilité entre plusieurs composants.
Servomoteur
Produit le couple et le mouvement mécanique nécessaires à l'application.
Servo-variateur
Régule les courants moteur et assure les fonctions de commande et d'asservissement.
Retour de position
Fournit les informations nécessaires à la régulation de la position et de la vitesse.
Le moteur et le variateur doivent être compatibles en tension, courant, caractéristiques électriques et retour d'information.
Les performances finales dépendent également du réglage des boucles d'asservissement et de la mécanique entraînée.
Tableau récapitulatif : les critères de choix d'un servomoteur
| Critère | Paramètres à vérifier |
|---|---|
| Couple et vitesse | Couple continu, couple de pointe, vitesse et cycle de fonctionnement. |
| Alimentation | Tension, courant, puissance et compatibilité variateur. |
| Commande | Protocoles, modes de pilotage et synchronisation. |
| Feedback | Type de capteur, résolution, précision et compatibilité. |
| Environnement | Température, indice IP, vibrations et encombrement. |
Besoin d'aide pour choisir votre servomoteur ?
Notre équipe technique vous accompagne dans le dimensionnement et le choix du servomoteur, du variateur et du système de commande adaptés à votre application.
Échanger sur mon projet Découvrir nos servomoteursConclusion : choisir un servomoteur adapté à votre application
Le choix d'un servomoteur repose sur cinq critères essentiels : le couple et la vitesse, l'alimentation, l'interface de commande, le retour d'information et les conditions d'utilisation.
Une analyse complète de ces paramètres permet de dimensionner un ensemble moteur-variateur cohérent avec les performances attendues et les contraintes de la machine.
Chez A2V Mécatronique, nous vous accompagnons dans la sélection, le dimensionnement et l'intégration de vos solutions de servomotorisation, du produit standard à la solution sur mesure.
Questions fréquentes sur le choix d'un servomoteur
Quelle différence entre un servomoteur et un moteur brushless ?
Un moteur brushless désigne une technologie de moteur sans balais. Un système servo désigne un ensemble motorisé piloté en boucle fermée pour contrôler précisément le mouvement. Un servomoteur peut donc utiliser la technologie brushless.
Comment calculer la puissance d'un servomoteur ?
La puissance mécanique est calculée à partir du couple et de la vitesse de rotation : P (W) = C (N·m) × 2π × n (tr/min) / 60. Le dimensionnement doit également prendre en compte le cycle et les pointes de couple.
Un servomoteur nécessite-t-il un variateur ?
Oui, un système de servomotorisation nécessite une électronique de commande adaptée. Celle-ci peut être externe ou intégrée à l'ensemble motorisé, selon la solution choisie.
Quel codeur choisir pour un servomoteur ?
Le choix dépend de la précision recherchée, du besoin de position absolue, de la vitesse de rotation et de la compatibilité avec le servo-variateur.