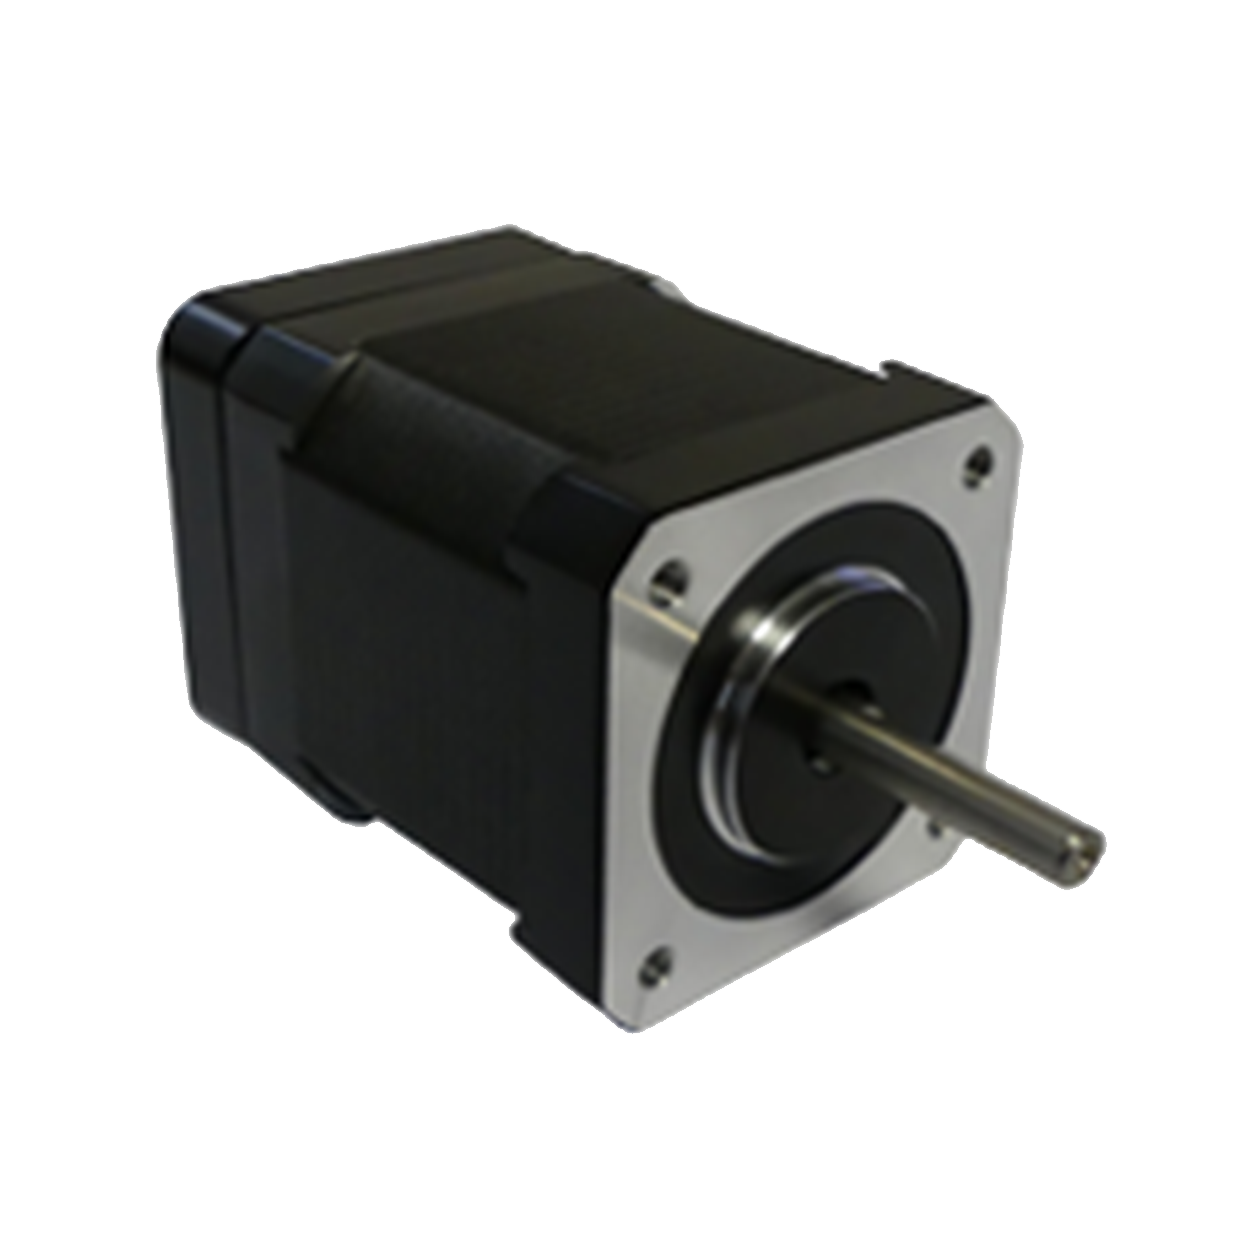
Quels critères pour choisir un moteur pas à pas ?
Le moteur pas à pas est utilisé dans de nombreuses applications nécessitant des déplacements commandés par incréments : machines automatisées, systèmes de positionnement, imprimantes 3D, équipements de mesure ou robotique.
Son choix ne dépend pas uniquement de sa taille ou de son couple de maintien. La vitesse, les accélérations, l'inertie de la charge, le driver et les conditions de fonctionnement influencent directement les performances disponibles.
Un mauvais dimensionnement peut provoquer des pertes de pas, des vibrations, un échauffement excessif ou une incapacité à entraîner correctement la charge.
Voici 9 critères essentiels pour sélectionner un moteur pas à pas et son électronique de commande.
Qu'est-ce qu'un moteur pas à pas ?
Un moteur pas à pas est un moteur électrique dont la rotation peut être commandée par incréments angulaires appelés pas.
Un driver applique une séquence de courants aux enroulements du moteur afin de générer le mouvement.
Selon l'architecture de commande, le moteur peut fonctionner en boucle ouverte ou avec un retour de position.
Position
Le déplacement est commandé à partir d'un nombre de pas ou de micropas.
Vitesse
La vitesse dépend de la fréquence des commandes de pas et de la résolution choisie.
Couple
Le couple disponible dépend du moteur, du driver, de la vitesse et de l'alimentation.
1. Choisir la technologie du moteur pas à pas
Il existe plusieurs technologies de moteurs pas à pas, dont les caractéristiques répondent à des besoins différents.
Aimant permanent
Technologie utilisant un rotor à aimant permanent, adaptée à certaines applications de commande incrémentale.
Réluctance variable
Technologie exploitant la variation de réluctance magnétique pour produire le mouvement.
Hybride
Associe des aimants permanents à une structure dentée, permettant notamment des angles de pas fins.
Les moteurs pas à pas hybrides sont couramment utilisés dans les applications industrielles de positionnement et d'automatisation.
2. Définir l'angle de pas et la résolution nécessaire
L'angle de pas correspond au déplacement angulaire nominal d'un moteur pour un pas entier.
Deux valeurs courantes sur les moteurs hybrides sont 1,8° et 0,9°.
| Angle de pas | Pas entiers par tour |
|---|---|
| 1,8° | 200 pas par tour |
| 0,9° | 400 pas par tour |
Quel est l'intérêt des micropas ?
Le microstepping permet de commander des positions intermédiaires entre deux pas entiers en modulant les courants dans les enroulements.
Certains drivers permettent des résolutions élevées, par exemple jusqu'à 256 micropas par pas entier, selon les références.
Cette technique peut améliorer la fluidité du mouvement et réduire certaines vibrations.
3. Dimensionner le couple à la vitesse de fonctionnement
Le couple moteur doit être suffisant pour entraîner la charge, compenser les efforts résistants et réaliser les accélérations demandées.
Pour dimensionner correctement le moteur, plusieurs paramètres doivent être étudiés.
Les paramètres mécaniques
- Couple nécessaire pour entraîner la charge.
- Couple lié aux frottements.
- Efforts gravitaires selon l'orientation de l'axe.
- Inertie de la charge et de la transmission.
- Accélérations et décélérations.
- Vitesse maximale et cycle de fonctionnement.
Couple de maintien et couple dynamique
Le couple de maintien correspond au couple statique maximal spécifié dans des conditions définies d'alimentation des phases.
Il ne représente pas le couple disponible lorsque le moteur tourne.
Sur de nombreux moteurs pas à pas, le couple disponible diminue lorsque la vitesse augmente.
Il faut donc consulter la courbe couple-vitesse correspondant au moteur, au driver et à l'alimentation envisagés.
4. Choisir le bon format NEMA
La désignation NEMA est couramment utilisée pour identifier la taille de la face de fixation de certains moteurs pas à pas.
Elle donne une indication sur l'encombrement mécanique, mais ne définit pas directement le couple ni les performances du moteur.
| Format | Taille nominale de face | Exemples d'applications |
|---|---|---|
| NEMA 14 | Environ 35 mm | Petits mécanismes et systèmes compacts. |
| NEMA 17 | Environ 42 mm | Imprimantes 3D et axes de positionnement compacts. |
| NEMA 23 | Environ 57 mm | Machines automatisées et axes motorisés. |
| NEMA 34 | Environ 86 mm | Applications nécessitant des motorisations plus volumineuses. |
Pourquoi le format NEMA ne suffit-il pas ?
Deux moteurs de même format peuvent présenter des longueurs, des courants nominaux, des inductances et des couples différents.
Il est donc nécessaire de vérifier la fiche technique complète du moteur.
5. Vérifier les caractéristiques électriques
Les caractéristiques électriques du moteur influencent le choix du driver, de l'alimentation et les performances à différentes vitesses.
Les paramètres à consulter
- Courant nominal par phase.
- Résistance des enroulements.
- Inductance des phases.
- Nombre de fils.
- Configuration de raccordement.
- Limites thermiques.
Quelle tension d'alimentation choisir ?
De nombreux drivers pas à pas modernes utilisent une régulation de courant.
Dans ce cas, la tension d'alimentation du driver peut être supérieure à la tension calculée à partir de la résistance d'une phase et du courant nominal.
Une tension d'alimentation adaptée peut améliorer la montée du courant dans les enroulements et contribuer au maintien du couple à vitesse élevée.
6. Sélectionner l'arbre et les interfaces mécaniques
Le moteur doit pouvoir être intégré mécaniquement à la transmission de votre équipement.
Le type d'arbre et les dimensions de la bride influencent le choix des accouplements, des poulies et des autres composants.
Les principales configurations
- Arbre lisse : adapté à différents systèmes d'accouplement.
- Arbre avec méplat : facilite certains modes de fixation.
- Arbre à double sortie : permet l'intégration d'un composant supplémentaire selon l'application.
- Arbre spécifique : géométrie adaptée à une intégration particulière.
Les dimensions à vérifier
- Diamètre et longueur de l'arbre.
- Dimensions de la bride.
- Entraxe des fixations.
- Longueur totale du moteur.
- Charges radiales et axiales admissibles.
7. Prévoir les options nécessaires : codeur, frein et réducteur
Selon l'application, plusieurs composants peuvent compléter le moteur pas à pas pour répondre aux contraintes de mouvement.
Codeur
Fournit un retour de position permettant, avec une commande adaptée, de surveiller ou corriger les écarts de mouvement.
Frein
Peut permettre le maintien mécanique d'une position, notamment lors d'une coupure d'alimentation, selon le type de frein.
Réducteur
Adapte le couple et la vitesse disponibles en sortie selon le rapport de réduction et le rendement.
Boucle ouverte ou boucle fermée ?
Un moteur pas à pas peut fonctionner en boucle ouverte lorsque les conditions de charge permettent de conserver la synchronisation avec les commandes.
Pour les applications nécessitant une surveillance de la position, une solution avec codeur et contrôleur compatible peut être envisagée.
8. Prendre en compte le bruit, les vibrations et la température
Le comportement thermique et acoustique du moteur dépend notamment du courant de phase, du mode de commande, de la vitesse et de la mécanique entraînée.
Les points à vérifier
- Température ambiante de fonctionnement.
- Échauffement admissible du moteur.
- Conditions de ventilation.
- Courant appliqué à l'arrêt.
- Fréquences de résonance mécanique.
- Contraintes acoustiques de l'application.
Comment limiter les vibrations ?
Le choix du driver, les réglages de micropas et les profils d'accélération peuvent contribuer à améliorer la fluidité du mouvement.
Les résonances mécaniques doivent également être prises en compte, notamment sur les axes entraînant des charges présentant une inertie importante.
9. Vérifier la compatibilité avec le driver et le contrôleur
Le choix du moteur doit être réalisé en cohérence avec son électronique de commande.
Le driver pas à pas régule les courants dans les phases du moteur, tandis que le contrôleur définit les consignes de mouvement.
Les éléments à vérifier
- Plage de courant disponible sur le driver.
- Tension d'alimentation admissible.
- Compatibilité avec les enroulements du moteur.
- Résolutions de micropas disponibles.
- Fréquence maximale des impulsions.
- Interfaces de commande disponibles.
- Fonctions de protection et de diagnostic.
Les interfaces de commande
Selon les références, les drivers et contrôleurs peuvent proposer différentes interfaces, notamment STEP/DIR, RS485 ou CANopen.
Le choix dépend de l'architecture de la machine et du niveau de pilotage souhaité.
Quel moteur pas à pas choisir selon l'application ?
Les applications suivantes illustrent différents besoins de motorisation. Le format et les performances doivent être validés par un dimensionnement adapté à chaque projet.
| Application | Critères prioritaires | Solutions à étudier |
|---|---|---|
| Imprimante 3D | Compacité, fluidité et accélération. | Moteur hybride compact avec driver micropas. |
| Machine CNC | Couple dynamique, vitesse et inertie. | Moteur hybride dimensionné selon les axes et la transmission. |
| Bras robotisé | Couple, masse, maintien et précision. | Moteur pas à pas avec réducteur, frein ou retour de position selon les besoins. |
| Équipement médical | Encombrement, bruit et répétabilité. | Motorisation compacte adaptée aux contraintes de l'équipement. |
| Machine automatisée | Cycle, vitesse, couple et intégration. | Moteur et driver adaptés au profil de mouvement. |
Checklist pour dimensionner un moteur pas à pas
| Critère | Informations à définir |
|---|---|
| Charge | Masse, inertie et efforts résistants. |
| Couple | Couple nécessaire à l'arrêt et en mouvement. |
| Vitesse | Vitesse nominale et maximale. |
| Mouvement | Accélérations, décélérations et cycle. |
| Résolution | Angle de pas et résolution de commande. |
| Dimensions | Format, longueur, arbre et fixation. |
| Électrique | Courant, alimentation et driver. |
| Options | Codeur, frein et réducteur si nécessaires. |
| Environnement | Température, vibrations et contraintes acoustiques. |
Les solutions pas à pas proposées par A2V Mécatronique
A2V Mécatronique accompagne les industriels et les bureaux d'études dans le choix, le dimensionnement et l'intégration de leurs motorisations pas à pas.
Moteurs pas à pas
Motorisations hybrides et solutions adaptées aux besoins de positionnement et d'automatisation.
Drivers et contrôleurs
Électroniques de commande pour le pilotage des phases, les micropas et la gestion du mouvement.
Solutions intégrées
Motorisations associant moteur, réducteur ou électronique selon les besoins de l'application.
Selon votre projet, nos équipes peuvent également vous accompagner dans la définition d'une solution personnalisée intégrant les contraintes mécaniques et électroniques.
Découvrez nos moteurs pas à pas
Retrouvez nos motorisations, drivers et solutions de commande pour vos applications industrielles, robotiques et automatisées.
Voir la gamme de moteurs pas à pasConclusion : comment sélectionner le bon moteur pas à pas ?
Le choix d'un moteur pas à pas repose sur l'analyse du couple, de la vitesse, de la résolution, de l'encombrement et des caractéristiques électriques.
La compatibilité avec le driver, le profil de mouvement et les conditions thermiques sont également déterminants pour obtenir un fonctionnement fiable et limiter les risques de perte de pas.
Chez A2V Mécatronique, nous vous accompagnons dans le dimensionnement et l'intégration de vos motorisations pas à pas, du moteur standard à la solution sur mesure.
Questions fréquentes sur le choix d'un moteur pas à pas
Comment choisir le couple d'un moteur pas à pas ?
Il faut calculer le couple nécessaire à la charge, prendre en compte les accélérations et vérifier le couple disponible à la vitesse de fonctionnement sur la courbe couple-vitesse.
Quelle différence entre un NEMA 17 et un NEMA 23 ?
La différence concerne principalement la taille nominale de la face de fixation : environ 42 mm pour un NEMA 17 et 57 mm pour un NEMA 23. Le couple dépend de la référence exacte du moteur.
Quel moteur pas à pas choisir : 1,8° ou 0,9° ?
Un moteur de 1,8° possède 200 pas entiers par tour, contre 400 pour un modèle de 0,9°. Le choix dépend de la résolution souhaitée, du couple, de la vitesse et des caractéristiques de l'application.
Quel driver choisir pour un moteur pas à pas ?
Le driver doit être compatible avec le courant nominal, la configuration des phases et l'alimentation. Il doit également proposer les fonctions de commande nécessaires à l'application.
Faut-il choisir un moteur pas à pas avec codeur ?
Un codeur est utile lorsque l'application nécessite une surveillance ou une correction des erreurs de position. Il doit être associé à une électronique capable d'exploiter son retour d'information.